

基于STM32F103C8T6控制TB6612FNG/DRV8833模块驱动直流电机和两相四线步进电机
电子说
描述
一、TB6612FNG/DRV8833电机驱动模块简介
DRV8833该器件具有两个H桥驱动器,能够驱动两部直流刷式电机、 一部双极步进电机、多个螺线管或其他感性负载。每个H桥的输出驱动器模块由配置为H桥的N沟道功率MOSFET组成,用于驱动电机绕组。每个H桥均具备调节或限制绕组电流的电路。该器件利用故障输出引脚实现内部关断功能,提供过流保护、短路保护、欠压锁定和过热保护。
TB6612FNG是一款双路直流电机驱动芯片。它采用H桥设计,可独立驱动两路直流电机或一台步进电机,适用于机器人、小型智能车等项目。该芯片支持正反转、刹车和待机功能,具有高效率、低功耗的特点。TB6612FNG可提供MAX每通道1.2A的连续电流和高达3.2A的峰值电流,工作电压范围广,且集成了过热和欠压保护, 广泛应用于嵌入式控制系统中。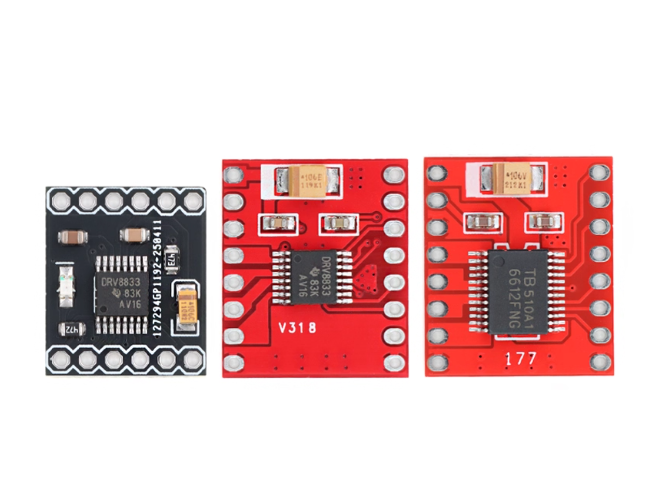
二、模块特性
| DRV8833 | TB6612FNG |
|---|---|
| 双H桥电机驱动器:可驱动两个直流电机或一个双极步进电机 | 双H桥电机驱动器:可驱动两个直流电机或一个双极步进电机 |
| 工作电压:2.7 V 至 10.8 V | 工作电压:4.5 V 至 13.5 V |
| 输出电流:每个电机1.2 A连续(2 A峰值) | 输出电流:每通道1A连续(3A峰值) |
| 电机输出可以并联,为单个电机连续输出2.4 A | 电机输出可以并联,为单个电机连续输出2 A |
| 输入支持3V和5V接口 | 逻辑电压(VCC):2.7 V 至 5.5 V |
| 低压锁定及对过电流和过热的保护 | 最大PWM频率:100 kHz |
三、模块引脚说明
| DRV8833 | |
|---|---|
| VM | 逻辑电源和电机电源,电压范围:2.7V-10.8V |
| GND | 接地 |
| STBY | 待机控制,低电平或悬空有效,接高电平工作 |
| NC | 空脚 |
| AIN1-2 | 电机A逻辑输入,控制方向和转速 |
| BIN1-2 | 电机B逻辑输入,控制方向和转速 |
| AO1-2 | 电机A输出 |
| BO1-2 | 电机B输出 |
| TB6612FNG | |
|---|---|
| VCC | 逻辑电源,电压范围:2.7V-5.5V |
| VM | 电机电源,电压范围:4.5V-13.5V |
| GND | 接地 |
| STBY | 待机控制,低电平或悬空有效,接高电平工作 |
| PWMA | 通道A的PWM输入,控制电机A转速 |
| AIN1-2 | 电机A逻辑输入,控制方向 |
| PWMB | 通道B的PWM输入,控制电机B转速 |
| BIN1-2 | 电机B逻辑输入,控制方向 |
| AO1-2 | 电机A输出 |
| BO1-2 | 电机B输出 |
TB6612FNG的特别说明:PWMA,PWMB引脚就是一个使能引脚,如果不需要调速,可将这两个引脚直接接高电平使能,逻辑输入接高低电平,实现纯硬件控制驱动。
四、模块逻辑驱动和PWM调速
当TB6612FNG的PWMA,PWMB接高电平时,硬件逻辑驱动与DRV8833逻辑驱动一样。注意:STBY需要接高电平才能正常工作。
逻辑驱动:
| xIN1 | xIN2 | 功能 |
|---|---|---|
| H | H | 制动 / 慢速衰减 |
| H | L | 正转 |
| L | H | 反转 |
| L | L | 滑行 / 快速衰减 |
从机械的角度说明:制动是指电机立即刹车,快速停止。而滑行是指电机靠惯性自由滑行,缓慢停下。
DRV8833的PWM调速:
| xIN1 | xIN2 | 功能 |
|---|---|---|
| PWM | L | 正转PWM,快速衰减 |
| H | PWM | 正转PWM,快速衰减 |
| L | PWM | 反转PWM,慢速衰减 |
| PWM | H | 反转PWM,慢速衰减 |
而TB6612FNG的调速,是根据PWMA/B引脚控制调速,xIN1-2控制方向。与L298N模块类似。
五、基于STM32F103C8T6控制直流电机正反转与调速
这里以控制TB6612FNG驱动为例。注意:TB6612FNG模块是没有过流保护功能,使用时需要加限流和散热,否则可能烧坏模块或电机。
准备工作
STM32F103C8T6最小系统板,TB6612FNG模块,直流电机。
接线说明
| STM32F103C8T6 | TB6612FNG |
|---|---|
| PA0 | AIN1 |
| PA1 | AIN2 |
| PA2 | BIN1 |
| PA3 | BIN2 |
| PA6 | PWMA |
| PA7 | PWMB |
| AO1-2 | 电机1 |
| AO1-2 | 电机2 |
| 5V | VCC与STBY |
| 电机电源 | VM |
| 共地 | GND |
效果展示

六、基于STM32F103C8T6控制两相四线步进电机
其工作原理,可参考这篇文章[https://blog.csdn.net/qq_42250136/article/details/144696271?],这里就不再赘述。
准备工作
STM32F103C8T6最小系统板,TB6612FNG模块,两相四线步进电机。
接线说明
| STM32F103C8T6 | TB6612FNG |
|---|---|
| PA0 | AIN1 |
| PA1 | AIN2 |
| PA2 | BIN1 |
| PA3 | BIN2 |
| AO1-2 | 步进电机A相 |
| AO1-2 | 步进电机B相 |
| 5V | VCC与STBY,以及PWMA/B |
| 电机电源 | VM |
| 共地 | GND |
效果展示

七、代码示例
TB6612FNG_DRV8833.c
#include "tb6612_8833.h"
#include "delay.h"
#include "timer.h"

void TB6612_8833_Init(void)
{
	//通过旋转编码器控制步进电机正转,翻转,加减速,停止
	GPIO_InitTypeDef GPIO_InitStructurn;
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);

	GPIO_InitStructurn.GPIO_Mode=GPIO_Mode_Out_PP;
	GPIO_InitStructurn.GPIO_Pin=GPIO_Pin_0|GPIO_Pin_1|GPIO_Pin_2|GPIO_Pin_3;
	GPIO_InitStructurn.GPIO_Speed=GPIO_Speed_50MHz;
	GPIO_Init(GPIOA, &GPIO_InitStructurn);
}

void Motor1_Stop(void)	//电机1停止
{
	IN1(0); IN2(0);
}

void Motor2_Stop(void)	//电机2停止
{
	IN3(0); IN4(0);
}

void ALL_Stop(void)	//两个电机全停止
{
	IN1(0); IN2(0); IN3(0); IN4(0);
}

void Motor1_Zturn(void)	//电机1正转
{
	IN1(1); IN2(0);
}

void Motor1_Rturn(void)	//电机1反转
{
	IN1(0); IN2(1);
}

void Motor2_Zturn(void)	//电机2正转
{
	IN3(1); IN4(0);
}

void Motor2_Rturn(void)	//电机2反转
{
	IN3(0); IN4(1);
}

void Motor_Single4(uint8_t temp)	//单4拍
{
	switch (temp)
	{
		case 1:  IN1(1);IN2(0);IN3(0);IN4(0); break;
		case 2:  IN1(0);IN2(1);IN3(0);IN4(0); break;
		case 3:  IN1(0);IN2(0);IN3(1);IN4(0); break;
		case 4:  IN1(0);IN2(0);IN3(0);IN4(1); break;
	}
}

void Motor_Double4(uint8_t temp)	//双4拍
{
	switch (temp)
	{
		case 1:  IN1(0);IN2(1);IN3(1);IN4(0); break;
		case 2:  IN1(0);IN2(1);IN3(0);IN4(1); break;
		case 3:  IN1(1);IN2(0);IN3(0);IN4(1); break;
		case 4:  IN1(1);IN2(0);IN3(1);IN4(0); break;
	}
}

void Motor_Corotation(uint8_t temp)	 //正转
{
	switch (temp)
	{
		case 1:  IN1(1);IN2(0);IN3(0);IN4(0); break;
		case 2:  IN1(1);IN2(0);IN3(1);IN4(0); break;
		case 3:  IN1(0);IN2(0);IN3(1);IN4(0); break;
		case 4:  IN1(0);IN2(1);IN3(1);IN4(0); break;
		case 5:  IN1(0);IN2(1);IN3(0);IN4(0); break;
		case 6:  IN1(0);IN2(1);IN3(0);IN4(1); break;
		case 7:  IN1(0);IN2(0);IN3(0);IN4(1); break;
		case 8:  IN1(1);IN2(0);IN3(0);IN4(1); break;
	}
}

void Motor_Reverse(uint8_t temp)	//反转
{
	switch (temp)
	{
		case 1:  IN1(1);IN2(0);IN3(0);IN4(1); break;
		case 2:  IN1(0);IN2(0);IN3(0);IN4(1); break;
		case 3:  IN1(0);IN2(1);IN3(0);IN4(1); break;
		case 4:  IN1(0);IN2(1);IN3(0);IN4(0); break;
		case 5:  IN1(0);IN2(1);IN3(1);IN4(0); break;
		case 6:  IN1(0);IN2(0);IN3(1);IN4(0); break;
		case 7:  IN1(1);IN2(0);IN3(1);IN4(0); break;
		case 8:  IN1(1);IN2(0);IN3(0);IN4(0); break;
	}
}
main.c
#include "stm32f10x.h"                  // Device header
#include "encoder.h"
#include "tb6612_8833.h"
#include "timer.h"
#include "delay.h"
#include "pwm.h"
#include "key.h"
#include "oled.h"

int32_t RxData = 500;
uint8_t MotorStart = 0;
uint8_t step, KeyNum;

int main(void)
{
	NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);

	Key_Init();
	TB6612_8833_Init();
	Encoder_Init();
	Timer_Inti();
	PWM_Init();
	OLED_Init();

	while(1)
	{
		RxData +=Encoder_Get();

		if(RxData <= 0) RxData = 0;
		if(RxData >= 1000) RxData = 1000;

		//直流电机驱动
		if(Key_Get()) MotorStart = !MotorStart;
		OLED_ShowNum(1,1,MotorStart,2);
		if(MotorStart)
		{
			//直流电机控制正反转,调速
			TIM_SetCompare1(TIM3,RxData);

			if(Encoder_GetKey() == 0)
			{
				Motor1_Zturn();
				Motor2_Zturn();
			}else{
				Motor1_Rturn();
				Motor2_Rturn();
			}

		}else{
			ALL_Stop();
		}


		//步进电机驱动
//		switch(Encoder_GetKey())
//			{
//				case 0:
//					Motor_Corotation(step);
//					delay_ms(100);
//					break;
//				case 1:
//					Motor_Reverse(step);
//					delay_ms(100);
//					break;
//			}
	}
}


void TIM2_IRQHandler(void)
{
	if(TIM_GetITStatus(TIM2,TIM_IT_Update) == SET)
	{
		step++;
		KeyNum++;

		if(KeyNum >= 20)
		{
			Key_Loop();
			KeyNum = 0;
		}

		if(step > 8)
		{
			step = 1;
		}

		TIM_ClearITPendingBit(TIM2, TIM_IT_Update);
	}
}
审核编辑 黄宇
- 相关推荐
- 热点推荐
- 直流电机
- TB6612FNG
- STM32F103C8T6
- drv8833
-
TB6612FNG电机驱动模块纯硬件调试2023-03-17 1165
-
基于STM32F103C8T6和TB6612FNG的平衡小车是如何制作的2021-11-04 5725
-
如何实现TB6612FNG与直流电机的控制?2021-10-18 2297
-
TB6612FNG直流电机驱动器件2021-09-16 1604
-
TB6612FNG直流电机驱动器件有何优点2021-09-06 2738
-
TB6612FNG是什么?有哪些主要参数?2021-06-30 1802
-
TB6612FNG驱动芯片与直流电机控制教程资料免费下载2019-10-21 2094
-
直流电机的原理和控制减速器的作用及直流电机驱动芯片TB6612FNG概述2018-07-09 2659
-
求助,myRIO怎么使用TB6612FNG电机驱动模块驱动直流电机?2016-03-24 5870
-
TB6612FNG简介及其与单片机的直流电机控制系统设计2016-02-17 3125
-
有光电隔离的TB6612FNG直流电机/步进电机驱动模块资料分享2014-11-06 19875
-
基于TB6612FNG和单片机的直流电机控制系统设计2010-08-26 12332
全部0条评论
快来发表一下你的评论吧 !
