

瑞芯微(EASY EAI)RV1126B 全景拼接(AVS)
描述
1. 方案简介
本文将演示如何利用EASY-EAI-Nano-TB以及MIPI-CSI摄像头运行AVS方案。
下面是2个MIPI-CSI摄像头分别拍摄出来的图像。【非融合】和【融合】效果分别如下所示:
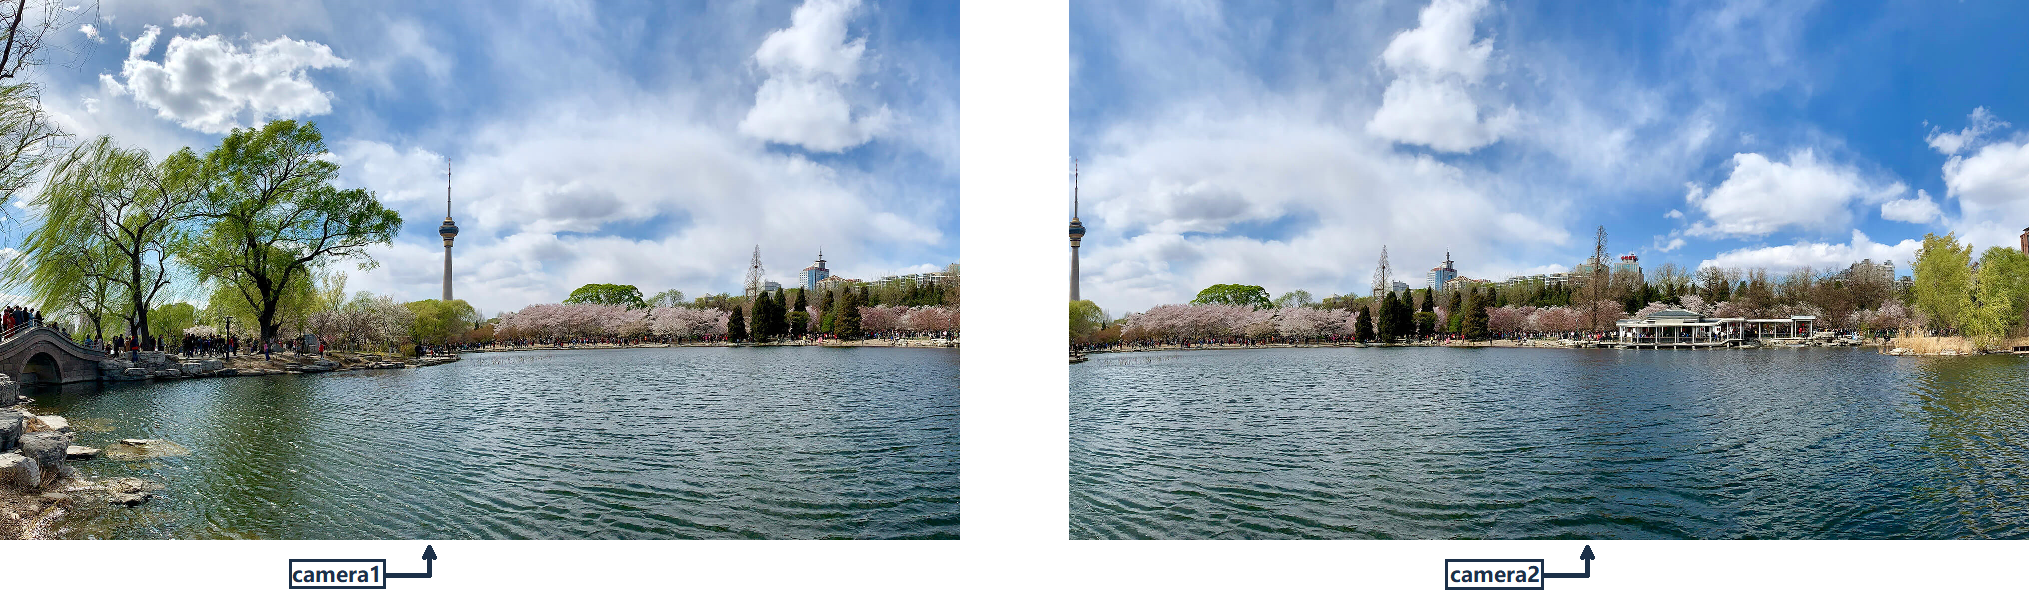
非融合(NOBLEND)效果:

融合(BLEND)效果:

1.2 接线示意图
摄像头与板卡连接(注意:两个CSI接口都要被接上):
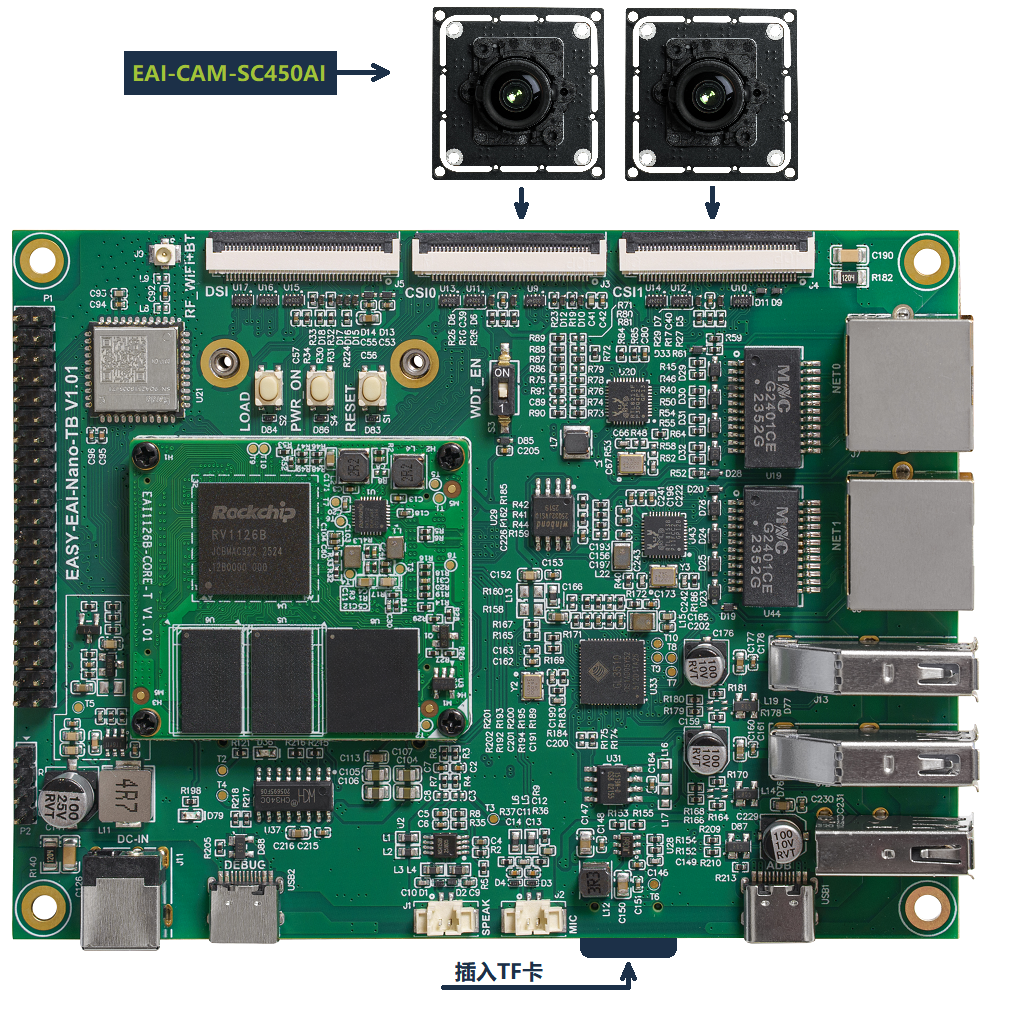
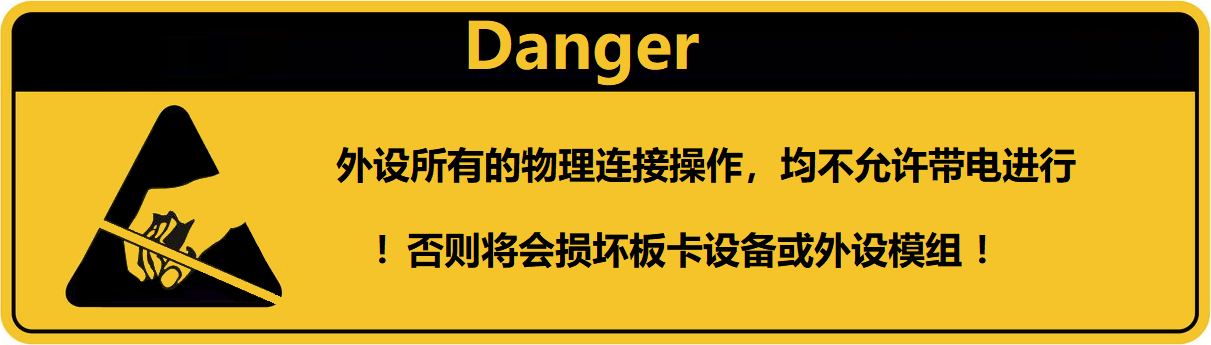
* 接线必须在断电时进行操作。
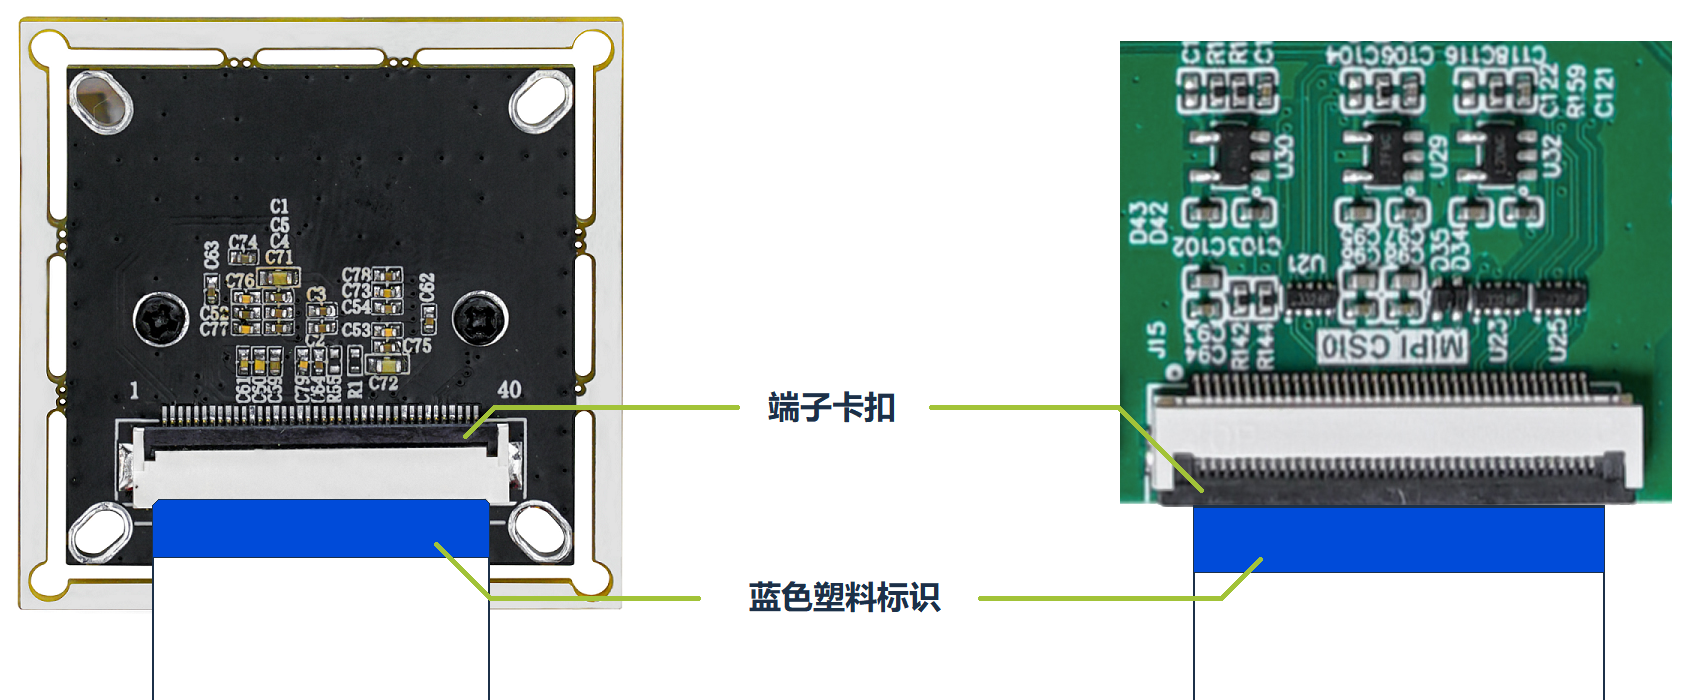
* 采用同向线连接SC450AI摄像头与CSI0/CSI1接口。(注意:用错线会烧坏摄像头或者核心板,因此在接线时务必要小心。)
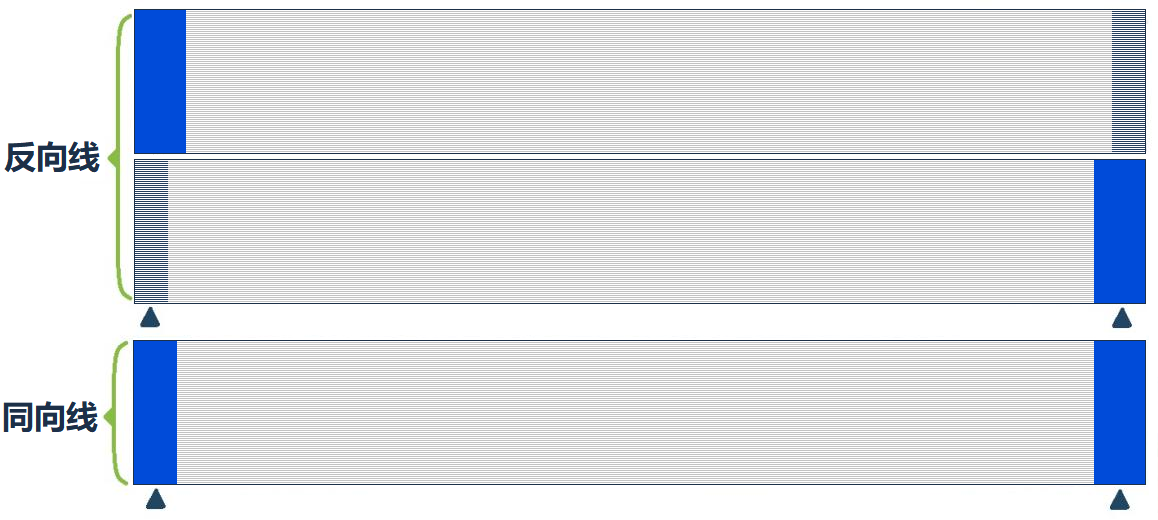
* 接线端子卡扣与FPC线的蓝色塑料标识必须位于同一侧。如下图所示。
反向线:两端的蓝色标识不在同一侧面。
同向线:两端的蓝色标识处于同一侧面。
2. 快速上手
通过串口调试或ssh调试,进入开发板后台,运行lsb_release -a命令,可查看系统版本:
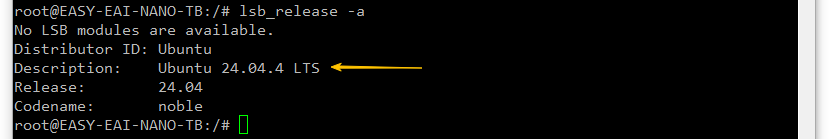
2.1 开发环境准备
如果您初次阅读此文档,请阅读《入门指南/开发环境准备/Easy-Eai编译环境准备与更新》,并按照其相关的操作,进行编译环境的部署。
在PC端Ubuntu系统中执行run脚本,进入EASY-EAI编译环境,具体如下所示。
cd ~/develop_environment ./run.sh 2404
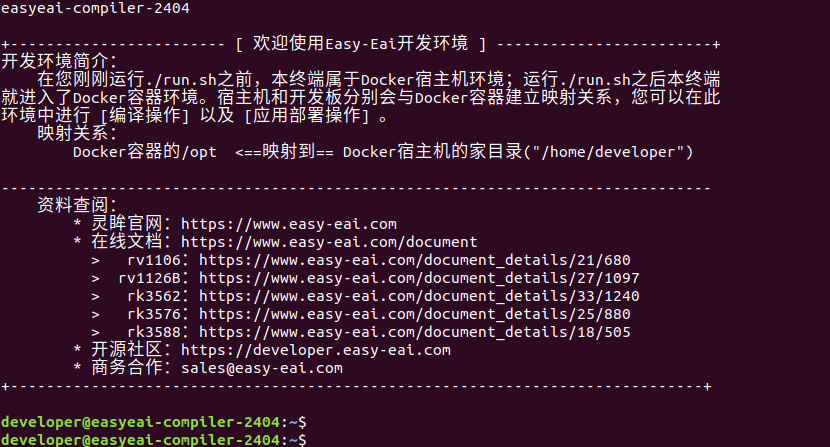
* 开发环境版本要与开发板【正在运行】的系统版本【一致】。
* 开发板是其它版本的固件,可以修改对应的./run.sh参数(如2204),进入到对应的编译环境;也可以把开发板烧录成与编译环境匹配的固件,具体操作可参考《固件烧录与更新》。
2.2 源码下载以及例程编译
在EASY-EAI编译环境下创建存放源码仓库的管理目录:
cd /opt mkdir EASY-EAI-Toolkit cd EASY-EAI-Toolkit
通过git工具,在管理目录内克隆远程仓库
git clone https://github.com/EASY-EAI/EASY-EAI-Toolkit-1126B.git
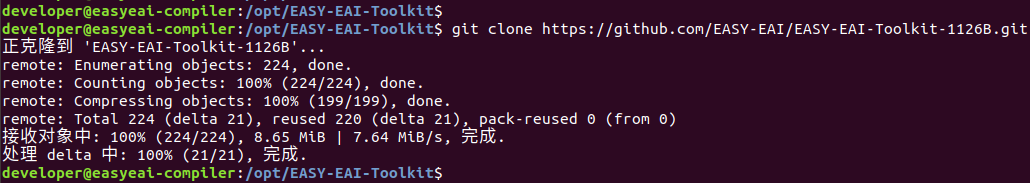
注:
* 此处可能会因网络原因造成卡顿,请耐心等待。
* 如果实在要在gitHub网页上下载,也要把整个仓库下载下来,不能单独下载本实例对应的目录。
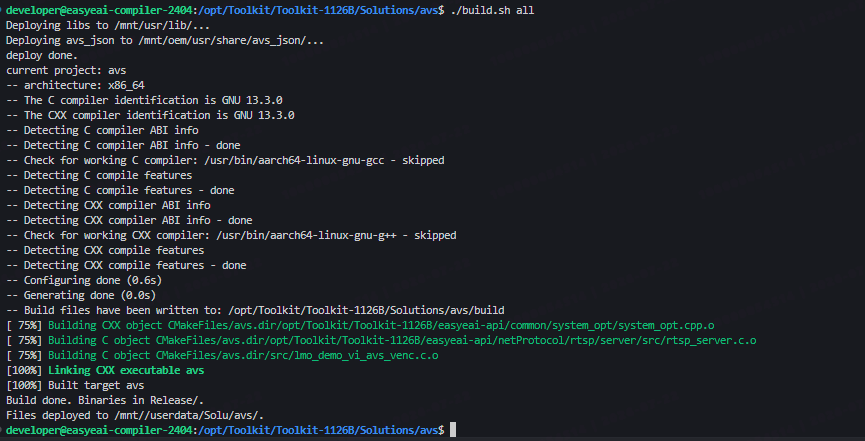
进入到对应的例程目录执行编译操作,具体命令如下所示:
cd EASY-EAI-Toolkit-1126B/Solutions/avs ./build.sh all
注:
* 由于依赖库部署在板卡上,因此交叉编译过程中必须保持/mnt挂载。
* build.sh #仅编译,产物输出到Release/
* build.sh deploy #部署算法库+JSON配置到板端
* build.sh all #先deploy,再编译+拷贝到板端
* build.sh clear #清理build/ 和 Release/
2.3 例程运行
通过串口调试或ssh调试,进入板卡后台,定位到例程部署的位置,如下所示:
cd /userdata/Solu/avs

运行下方命令,停止rkaiq_3A.service:
systemctl stop rkaiq_3A.service
也可以通过disable永久性禁用(重启也不会启动):
systemctl disable rkaiq_3A.service
安装融合拼接所需驱动:
insmod video_rkavsp.ko insmod video_rkfec.ko
运行例程命令如下所示。
./avs \ --vi_size 1920x1080 --avs_chn0_size 3840x1088 --avs_chn1_size 1920x544 \ -a /etc/iqfiles/ -e h265cbr -b 4096 -n 2 \ --avs_mode_blend 0 --ispLaunchMode 0 \ -J /oem/usr/share/avs_json/rk_2_1920x1080.json &

参数说明:
--vi_size : 每路摄像头(VI通道)的输入分辨率
--avs_chn0_size: AVS 主码流(chn0)输出尺寸
--avs_chn1_size: AVS 子码流(chn1)输出尺寸
-a: ISP IQ 文件目录
-e: 编码格式
-b: 主码流码率
-n: 摄像头数量
--avs_mode_blend: AVS 拼接模式`0`融合拼接(BLEND); `1`无融合垂直拼接(NOBLEND_VER)
`2`无融合水平拼接(NOBLEND_HOR)
--ispLaunchMode: ISP 初始化方式:0=单路,1=CamGroup
-J: 融合拼接的 JSON 配置文件路径(融合拼接必需)
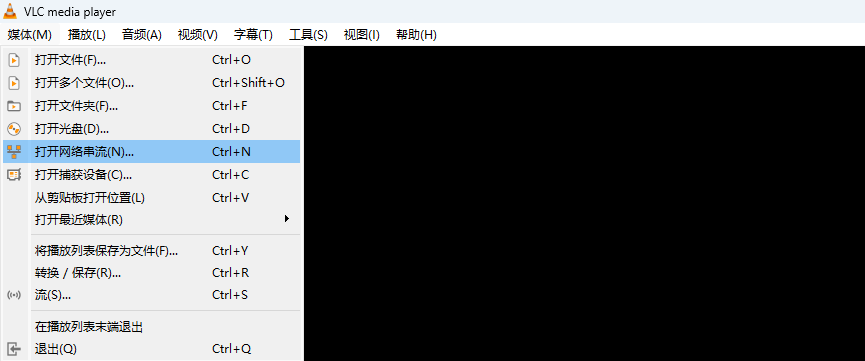
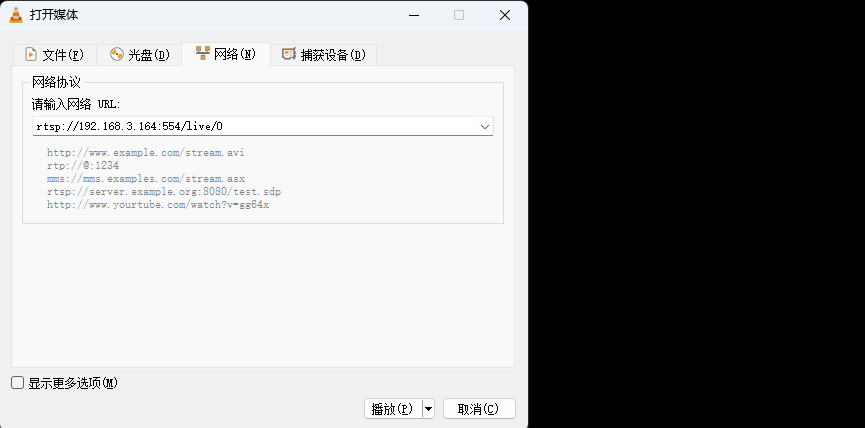
运行后能使用vlc网络串流进行预览,端口号可通过打印确认,设备ip可通过ip addr | grep eth0 (对应网卡)确认


3. 设计参考
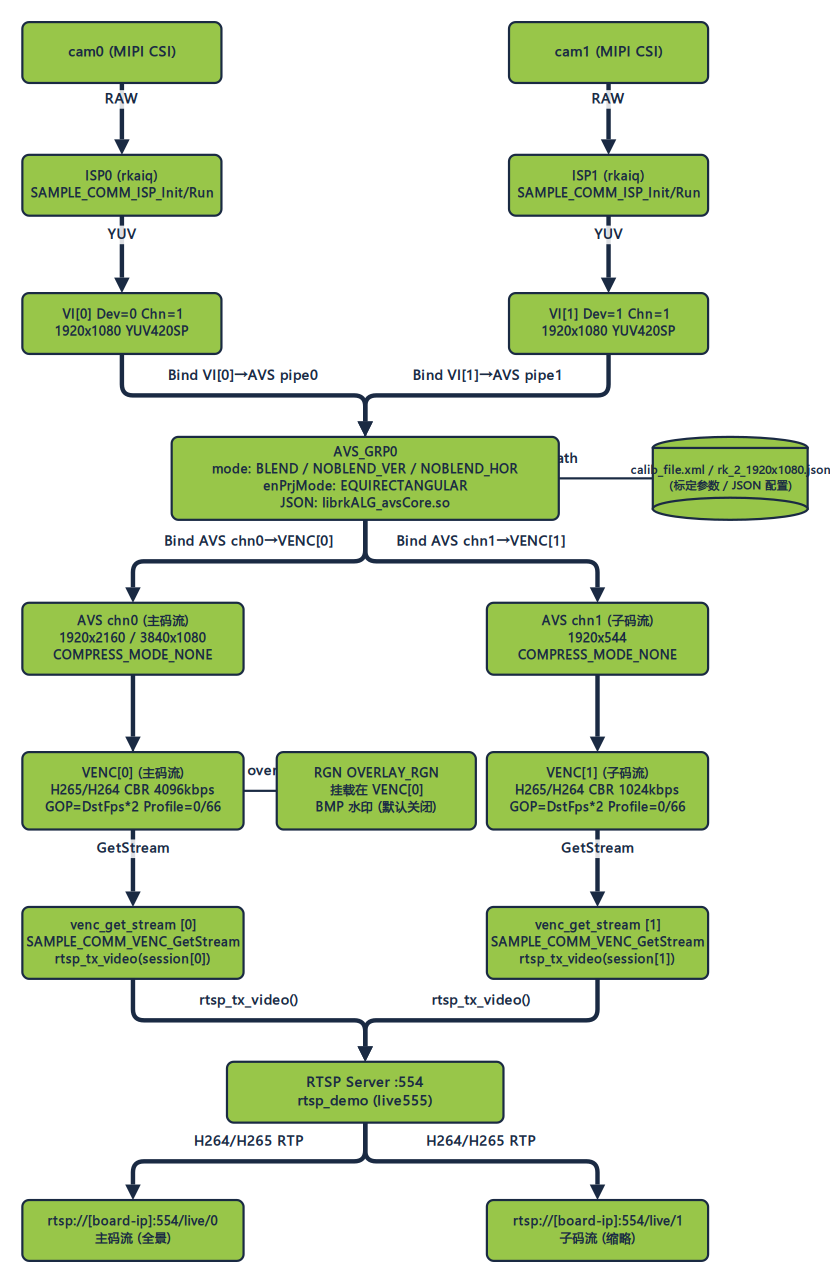
1、数据流路径:
4. 开发指南
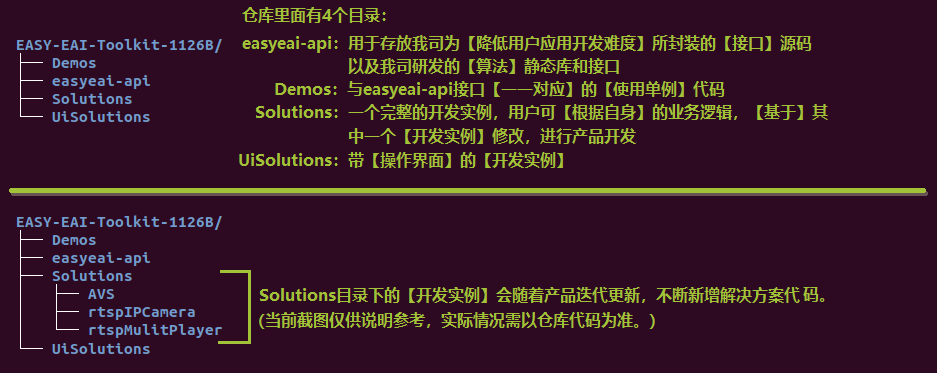
4.1 Toolkit仓库介绍
4.2 示例文件&目录结构
4.2.1 开发实例介绍
每个开发实例就是一个独立的项目,项目使用cmake构建自动编译部署。一个最简单的项目至少要包含以下元素:build.sh、CMakeLists.txt、main.c,如下所示。
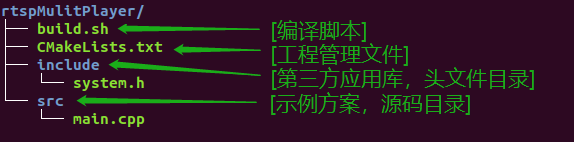
具体介绍如下所示。
| 组成部分 | 描述 |
| build.sh | 编译脚本,用于管理生成可执行文件后的部署准备工作,用户可自定义shell命令 |
| CMakeLists.txt | 工程管理文件,用于组织整个工程结构,指导cmake生成Makefile |
| include | 用于存放第三方应用库、头文件目录等 |
| src | 用于存放实现本方案需求的源代码 |
4.2.2 可拓展的目录
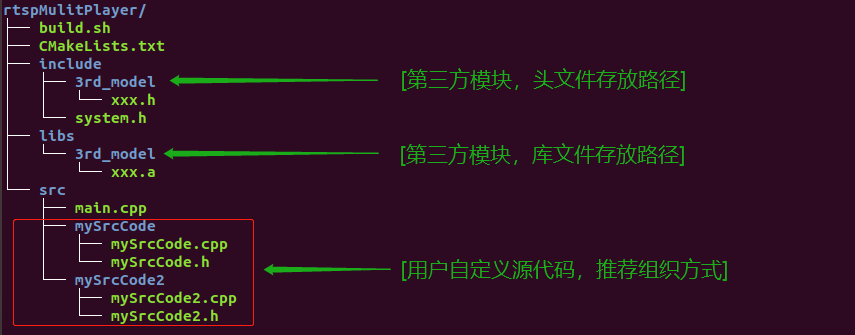
可拓展的目录是指:开发过程中增加某些功能模块,功能代码。增加模式分为两种:
- 增加已编译的第三方库,在include、libs目录内添加头文件和库文件;
- 增加用户自定义的功能模块,推荐在src目录内增加;
具体情况如下所示,第三方模块相关的文件由include/3rd_model/xxx.h、libs/3rd_model/xxx.a。自定义的功能模块为src/mySrcCode、src/mySrcCode2。
4.3 CMakeLists.txt文件解析
4.3.1 编译环境配置部分:
第一部分为配置部分,配置部分如下所示。(获取当前方案目录、配置工具链、提取方案名称):
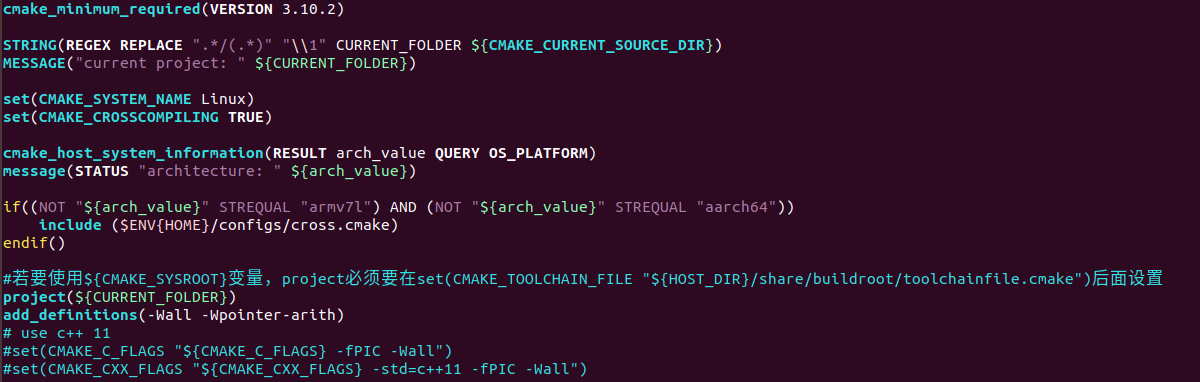
配置信息如下所示。
| 配置项 | 描述 |
| CMake要求版本 | cmake_minimum_required函数指定,要求的最低版本 |
| CMAKE_SYSTEM_NAME | cmake的系统类型,交叉编译必须 |
| CMAKE_CROSSCOMPILING | cmake是否启动交叉编译 |
| cross.camke | camke_host_system_information获取平台信息,发现不是armv7l或者aarch64就导入当前平台的交叉编译配置。 |
| project项目名 | 由project函数指定 |
4.3.2 easyeai-api配置部分
第二部分是引入我司的功能组件库(针对当前方案进行:配置EASY EAI API头文件目录${XXX_INCLUDE_DIRS}、源码文件目录${XXX_SOURCE_DIRS}以及所依赖的库参数${XXX_LIBS}):
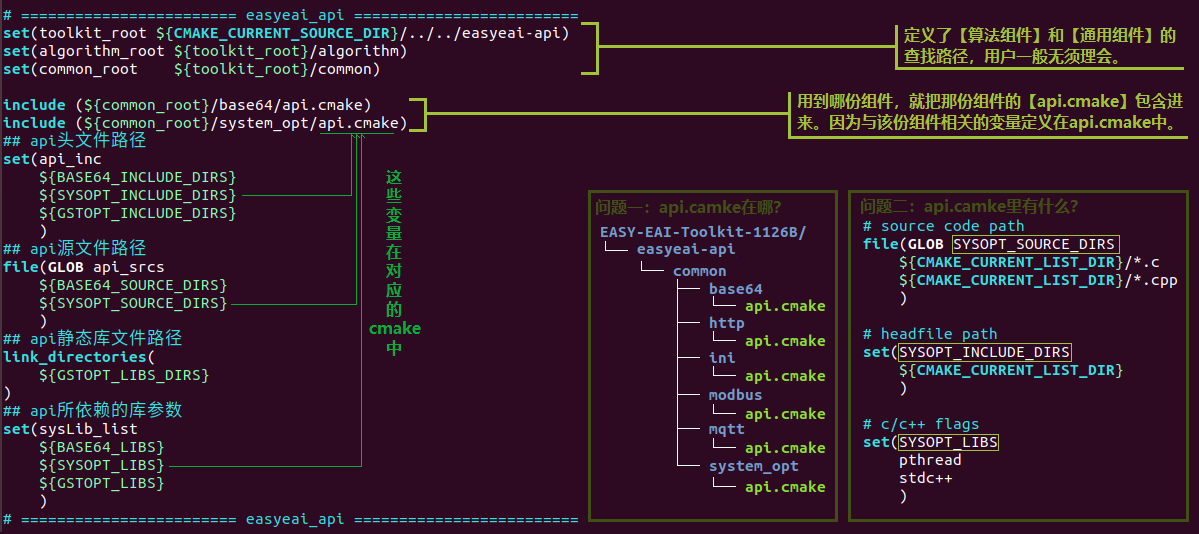
配置信息如下所示。
| 配置项 | 描述 |
| api_inc | 最终通过target_include_directories关键字指定目标包含的头文件路径 |
| api_srcs | 最终通过add_executable关键字指定所需easyeai-api的源码 |
| sysLib_list | 最终通过target_link_libraries关键字指定easyeai-api所需的库参数 |
4.3.3 第三方库配置部分
第三部分配置第三方的库(针对当前方案进行:配置第三方头文件目录、库文件目录、配置第三方库链接参数以及配置源码目录):
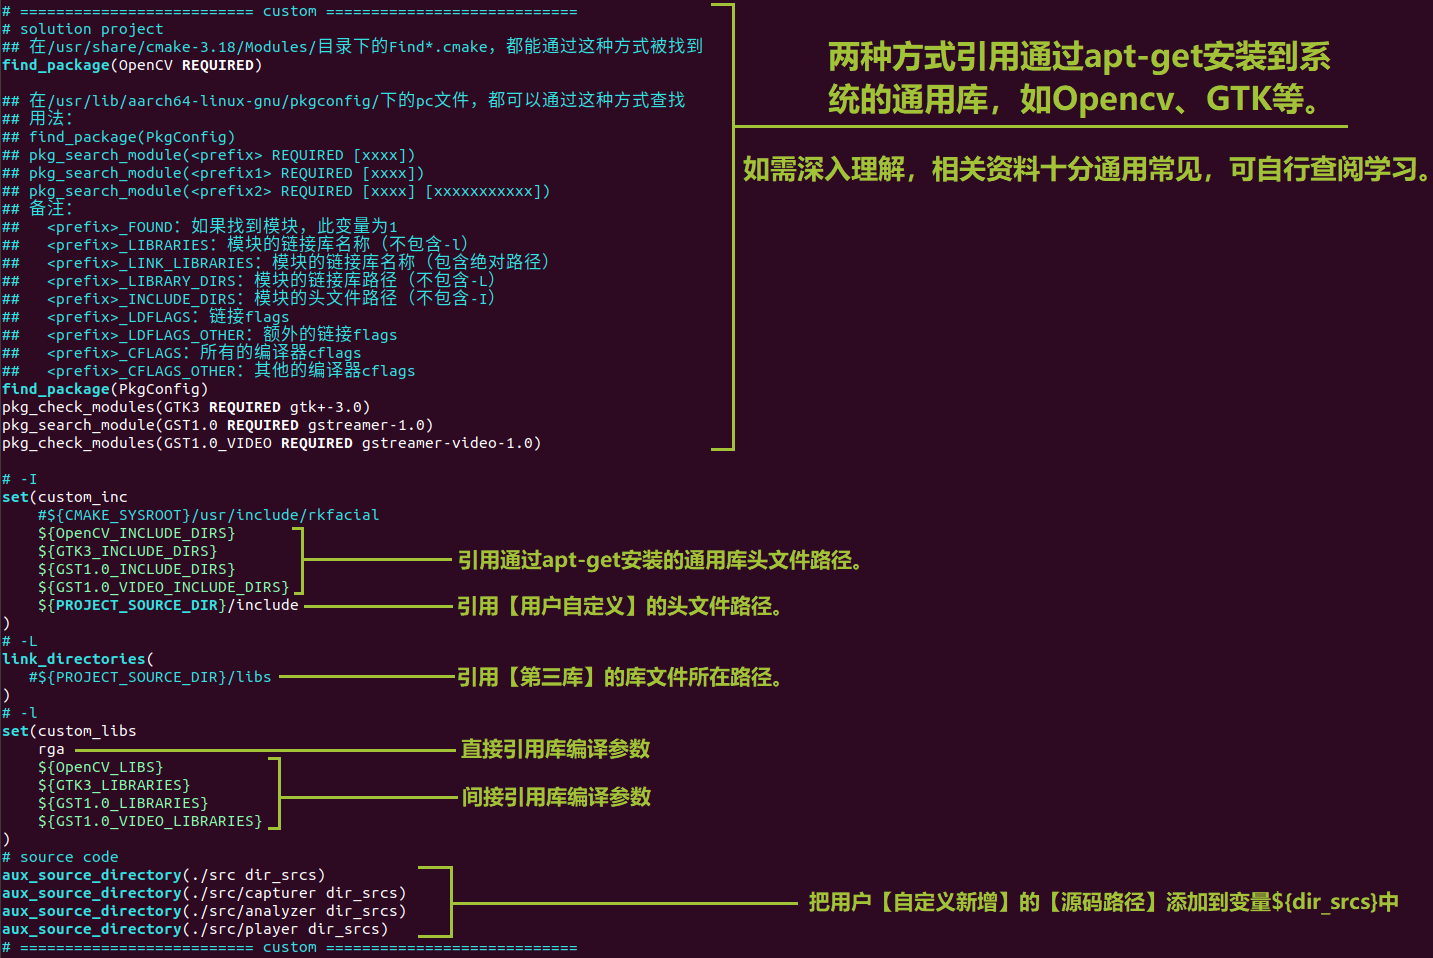
配置信息如下所示。
| 配置项 | 描述 |
| custom_inc | 自定义变量custom_inc,最终通过target_include_directories函数指定目标包含的头文件路径,在源码include目录下 |
| link_directories | 由link_directories函数指定第三方库所在路径 |
| custom_libs | 自定义变量custom_libs,最终通过target_link_libraries函数指定目标引用的库链接参数 |
| aux_source_directory | 自定义变量dir_srcs,用于添加工程代码以及自定义的个人代码 |
例如添加个人库的目录组成方式如下所示。
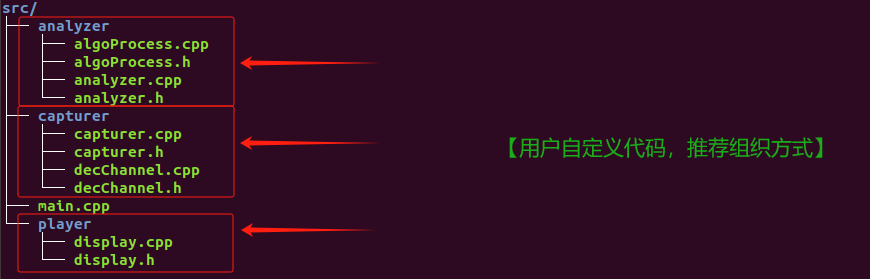
aux_source_directory的修改方式为:
aux_source_directory(./src ./src/mySrcCode ./src/mySrcCode2 dir_srcs)
或
aux_source_directory(./src dir_srcs) aux_source_directory(./src/mySrcCode dir_srcs) aux_source_directory(./src/mySrcCode2 dir_srcs)
4.3.4 本方案配置部分
第四部分配置项目的编译信息,内容如下所示:
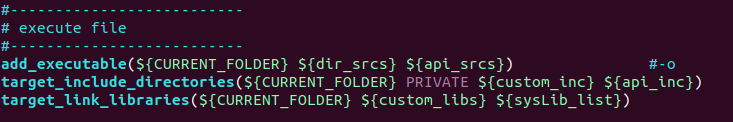
配置项如下所示。
| 配置项 | 需求 |
| add_executable | 编译结果为${CURRENT_FOLDER}指定,即方案目录名; 编译的源文件为${dir_srcs}和${api_srcs}指定; |
| target_include_directories | 指定头文件的名字,由${custom_inc}与${api_inc}指定; |
| target_link_libraries | 指定的库编译参数,由${custom_libs}与${sysLib_list}指定; |
4.4 build.sh编译脚本:
4.4.1 路径定位部分
第一部分用于提取目录用于编译操作,内容如下所示:(进入build.sh脚本所在目录,并且提取当前目录绝对路径,提取当前目录名称)
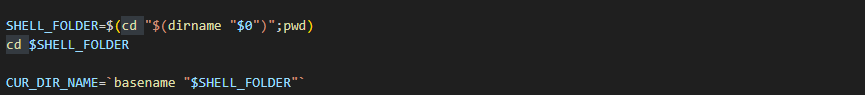
4.4.2 清除编译部分
第二部分清除操作,清除目录为build、Release,内容如下所示:(执行build.sh脚本时,带入了参数“clear”,则清空编译输出)
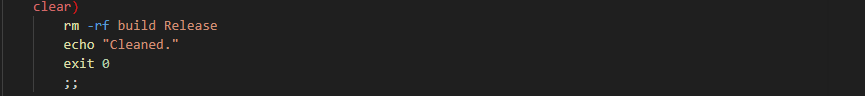
4.4.3 编译操作
第三部分,编译直接调用cmake,内容如下所示:(重新编译,成部署目录,并把资源自动部署进板卡)
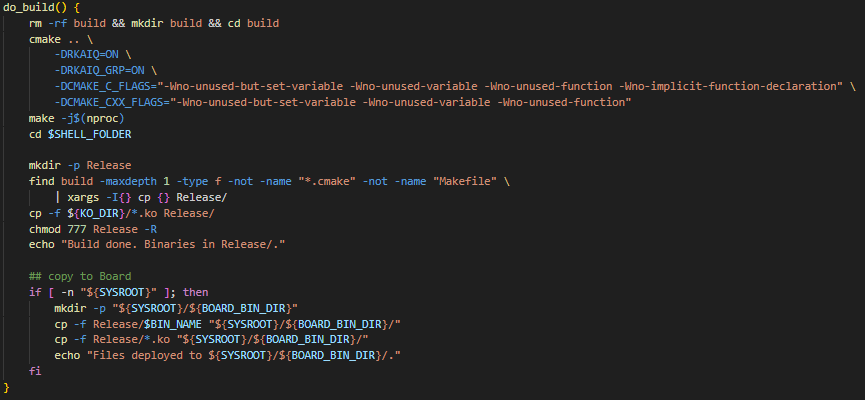
- 相关推荐
- 热点推荐
- 人工智能
- 开发板
- 瑞芯微
- EASY-EAI灵眸科技
- RV1126B
-
瑞芯微(EASY EAI)RV1126B 音频输入2025-12-18 2976
-
瑞芯微(EASY EAI)RV1126B 音频输出2026-04-01 9086
-
瑞芯微RV1126B开发板(EASY-EAI-PI2) 主板简介2026-06-01 4876
-
【EASY EAI Nano-TB(RV1126B)开发板试用】+初识篇2025-10-25 1187
-
【EASY EAI Nano-TB(RV1126B)开发板试用】介绍、系统安装2025-12-23 1283
-
【EASY-EAI-PI2(RV1126B)开发板试用体验】--环境搭建2026-06-12 444
-
【EASY-EAI-PI2(RV1126B)开发板试用体验】开箱测试2026-06-13 541
-
【免费试用】EASY EAI Nano-TB(RV1126B)开发套件评测2025-09-23 1789
-
瑞芯微RV1126B特性概述2025-10-09 2946
-
瑞芯微(EASY EAI)RV1126B yolov11训练部署教程2026-05-09 1459
-
瑞芯微RV1126B 方案特性2026-05-11 3662
-
瑞芯微(EASY EAI)RV1126B ubuntu系统SDK源码获取2026-05-23 753
-
瑞芯微(EASY EAI)RV1126B kernel2026-05-25 696
-
新品发布!新一代RV1126B开发套件EASY-EAI-PI2正式上线2026-06-08 3217
-
瑞芯微RV1126B开发板(EASY-EAI-PI2) 源码获取2026-08-10 295
全部0条评论
快来发表一下你的评论吧 !
